На IROS 2026 исследовательская группа под руководством профессора Чэньси Сяо из Школы информационных наук и технологий Университета Шанхайтех представила статью «CoLI: воспроизводимая платформа для обучения континуальных роботов посредством монолитной 3D-печати и изоморфного телеуправления». В статье представлена CoLI — воспроизводимая, готовая к обучению платформа континуального робота с открытым исходным кодом. В исследовании система захвата движения NOKOV измерила положения конечного звена и траектории движения ведущего и ведомого роботов, что обеспечило измерение и проверку положения и точности отслеживания и динамического отклика изоморфного телеуправления. Демонстрации телеуправления, собранные на платформе, затем использовались для экспериментов по имитационному обучению континуальных роботов.
Исследование в двух словах
Пункт | Результат |
Система захвата движения | Оптическая система захвата движения NOKOV (пять камер Mars 1.3H) |
Отслеживаемые объекты и измерения | Положение конечного звена относительно базы, а также траектории движения ведущего и ведомого роботов |
Средняя ошибка позиционного отслеживания | 8,2 мм (127 конфигураций; около 3,3% от длины манипулятора 243 мм) |
Сообщаемая средняя задержка времени установления | 158 мс (12 траекторий) |
Максимальная надежная полезная нагрузка при динамической эксплуатации | 1 кг (как определено для динамической эксплуатации) |
Успешное выполнение автономных задач | 12/12, 10/12, 10/12 |
Фон: почему обучение континуальных роботов нуждается в воспроизводимой платформе
Континуальные роботы отличаются непрерывно деформируемыми, податливыми конструкциями, которые обеспечивают ловкое и безопасное манипулирование в неструктурированных и ограниченных средах. Однако их применение в робототехнике, основанной на данных, остается ограниченным. Доступное оборудование встречается редко: существующие конструкции часто полагаются на индивидуальные компоненты, что приводит к сложному изготовлению и сборке, высокой стоимости и плохой воспроизводимости. Непрерывная деформация и многомерное управление приводами также создают избыточность приводов и сопряженность степеней свободы, затрудняя точное моделирование и калибровку. Телеуправление в пространстве задач дополнительно сталкивается с несоответствием рабочего пространства между оператором и роботом. Поэтому требуется платформа континуального робота, которую легко изготовить, интуитивно управлять ею и которая готова к обучению.
Обзор методов: монолитная 3D-печать, изоморфное телеуправление и измерение положения с помощью захвата движения
Для решения трудностей, связанных с изготовлением, управлением и сбором демонстрационных данных, в исследовании монолитное изготовление, изоморфное телеуправление и стандартизированный конвейер обучения объединены в одну платформу с открытым исходным кодом — CoLI. Основными вкладами исследования являются:
1) Монолитная парадигма многокомпонентного изготовления, обеспечивающая воспроизводимое изготовление континуальных роботов за один цикл для масштабируемого исследовательского применения.
2) Фреймворк изоморфного телеуправления, упрощающий телеуправление на уровне приводов и сбор демонстраций для имитационного обучения.
3) Готовая к обучению платформа континуального робота, интегрированная с фреймворком LeRobot и соединяющая аппаратную часть континуальных роботов с конвейерами воплощенного ИИ.
4) Системная проверка структуры, телеуправления и автономного манипулирования, формирующая воспроизводимую базу для обучения континуальных роботов.
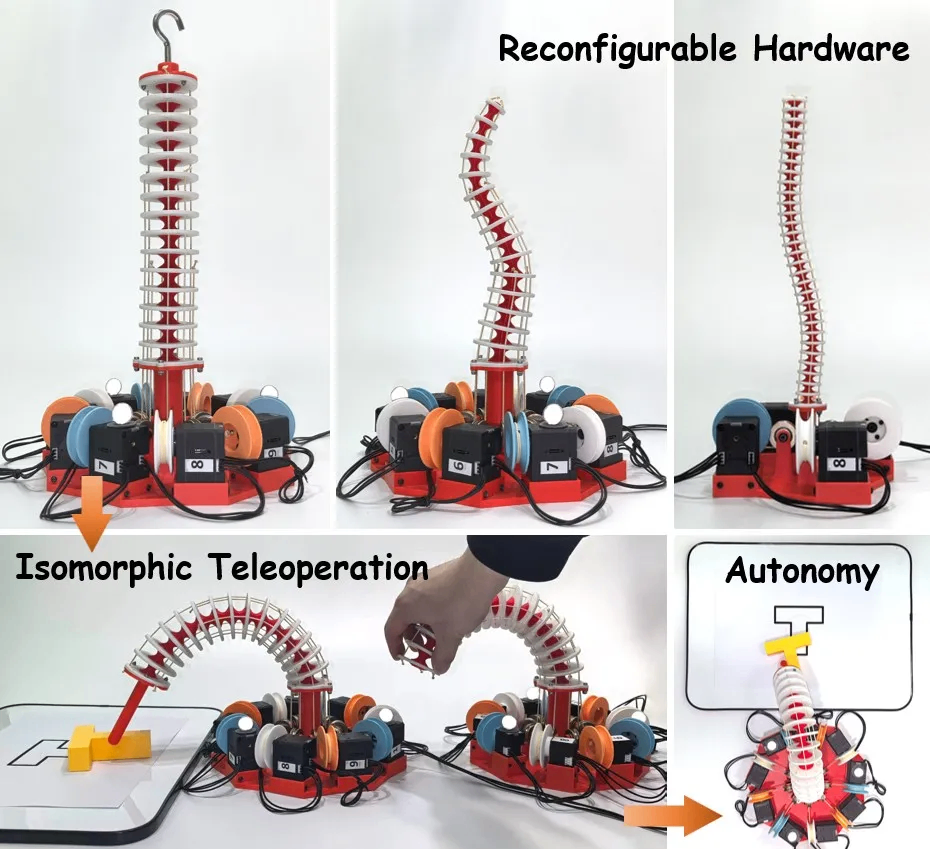
Рисунок 1. Обзор предложенной монолитной 3D-печатной платформы континуального робота с изоморфным телеуправлением и автономным управлением на основе имитационного обучения.
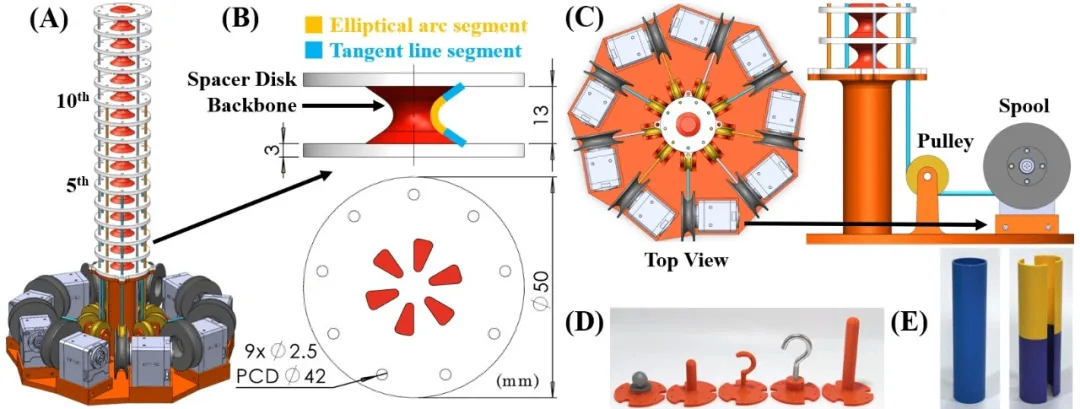
Рисунок 2. Структура предложенного континуального робота: (A) конструктивный корпус и трассировка тросов, (B) структура сочленения между соседними дисками, (C) механизм привода, (D) конечные звенья и (E) калибровочные инструменты.
Корпус робота CoLI изготавливается как монолитная конструкция посредством многокомпонентной 3D-печати: гибкий хребет и жесткие разделительные диски печатаются вместе за один цикл, оставляя только трассировку тросов и сборку приводов. Количество сочленений, размеры и конфигурация робота могут быть настроены для конкретных задач.
Изоморфное телеуправление использует конфигурацию ведущего и ведомого роботов. Два робота имеют одинаковую континуальную структуру и схему трассировки тросов, но используют разные модели двигателей для соответствия требованиям ручного управления и отслеживания движения. Оператор напрямую изгибает ведущего робота рукой, а положения энкодеров двигателей ведущего робота отображаются непосредственно на команды ведомого без решения кинематики робота. Этот процесс также записывает демонстрации на уровне приводов, подходящие для имитационного обучения. Платформа интегрирована с LeRobot, где демонстрации телеуправления используются для обучения политики ACT (Action Chunking with Transformers), специфичной для задачи, для автономного манипулирования. Поскольку ведомый робот должен точно отслеживать положение ведущего робота, в исследовании использовалась система захвата движения NOKOV для измерения и проверки точности отслеживания и динамического отклика.
Экспериментальная оценка
Характеристика эффективности континуального робота
В исследовании корпус робота оценивали с помощью испытаний на силу и деформацию, анализа рабочего пространства, испытаний на полезную нагрузку и испытаний на долговечность. Гибкий хребет демонстрировал приблизительно линейную связь восстанавливающей силы и деформации (наклон: приблизительно 3,2 Н/мм). Рабочее пространство, приближающееся к сфере диаметром 430 мм, было вычислено с использованием модели кусочно-постоянной кривизны (PCC). При телеуправлении робот оставался полностью управляемым при полезной нагрузке 1 кг на конечное звено; при 1,2 кг его управляемые характеристики заметно ухудшались. Максимальная надежная динамическая полезная нагрузка была поэтому определена как 1 кг. Одна и та же пара ведущего и ведомого роботов работала в общей сложности более 15 часов без наблюдаемых структурных повреждений, ослабления тросов или ухудшения управляемых характеристик. Робот также непрерывно работал более 90 минут без отказов.
Точность отслеживания и динамический отклик при изоморфном телеуправлении: измерение и проверка положения системой NOKOV
В исследовании использовалась Оптическая система захвата движения NOKOV для измерения положения конечного звена каждого робота относительно его собственной базы.
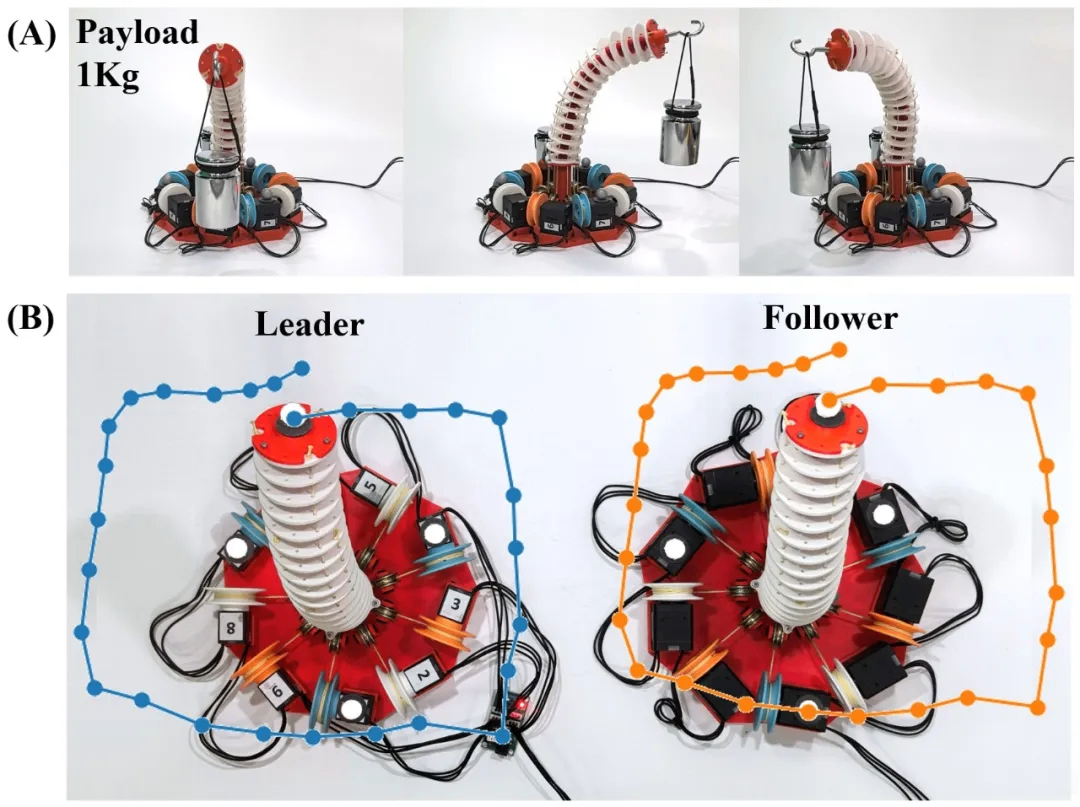
Рисунок 3. (A) Оценка полезной нагрузки с грузом 1 кг. (B) Траектории телеуправления ведущего и ведомого роботов.
В эксперименте по точности отслеживания оператор вручную изгибал ведущего робота, чтобы приводить в движение ведомого. Когда оба робота достигали целевой конфигурации и оставались неподвижными, положения конечных звеньев относительно их соответствующих баз записывались одновременно для вычисления ошибки отслеживания. Для 127 конфигураций средняя ошибка позиционного отслеживания составила 8,2 мм, что эквивалентно приблизительно 3,3% от длины манипулятора робота 243 мм. В эксперименте по динамическому отклику та же система захвата движения использовалась для записи траекторий ведущего и ведомого роботов. Для 12 траекторий с различными профилями движения (пиковая скорость конечного звена до 5 см/с) ведомый робот показал среднюю задержку времени установления 158 мс, что соответствует требованиям для сбора высокоточных демонстраций.
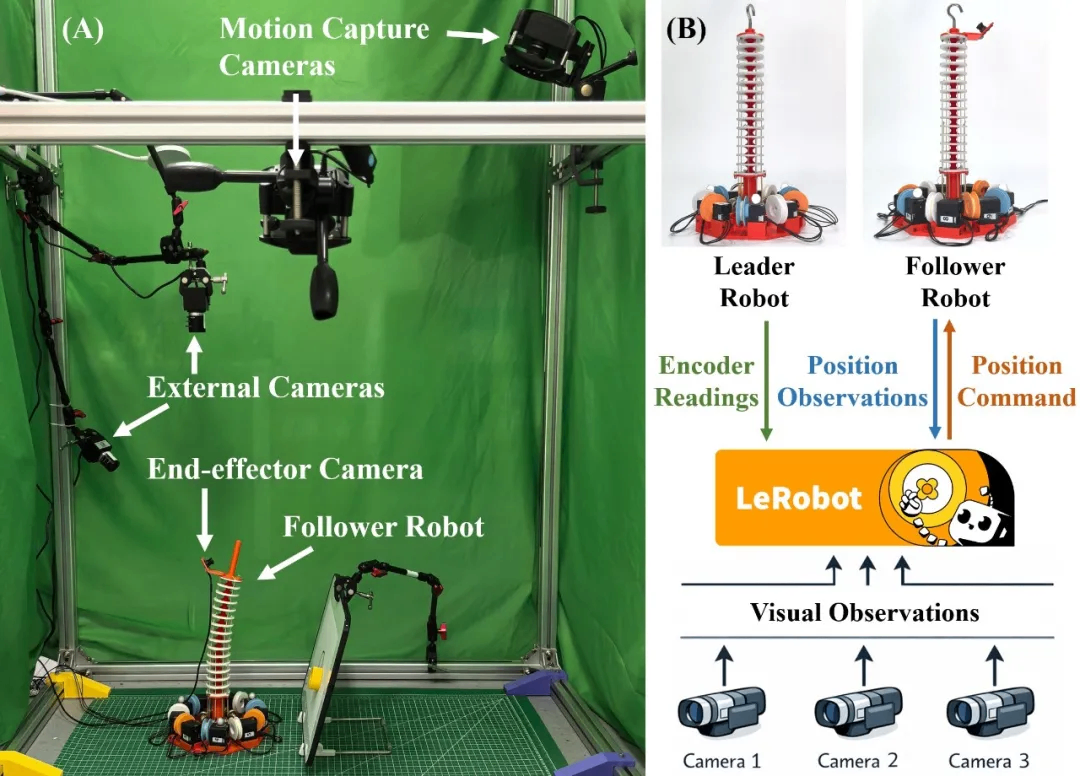
Рисунок 4. (A) Экспериментальная установка для оценки точности и задач манипулирования на основе имитационного обучения. (B) Поток данных для задач манипулирования на основе обучения.
Для оценки ловкости робота и удобности фреймворка телеуправления оператор успешно выполнил две задачи манипулирования через интерфейс ведущего и ведомого роботов: захват и перемещение, а также извлечение объекта из ограниченного пространства. Среднее время выполнения за пять попыток составило 25,0 с и 36,8 с соответственно.
Автономное манипулирование на основе имитационного обучения
После обучения политик ACT на демонстрациях, собранных посредством изоморфного телеуправления, исследователи оценили три автономные задачи на физическом роботе: размещение объекта, переключение тумблера и планарное толкание. Доли успешного выполнения составили 12/12, 10/12 и 10/12 соответственно, то есть не менее 83% в каждой задаче, что подтверждает осуществимость имитационного обучения для континуальных роботов.
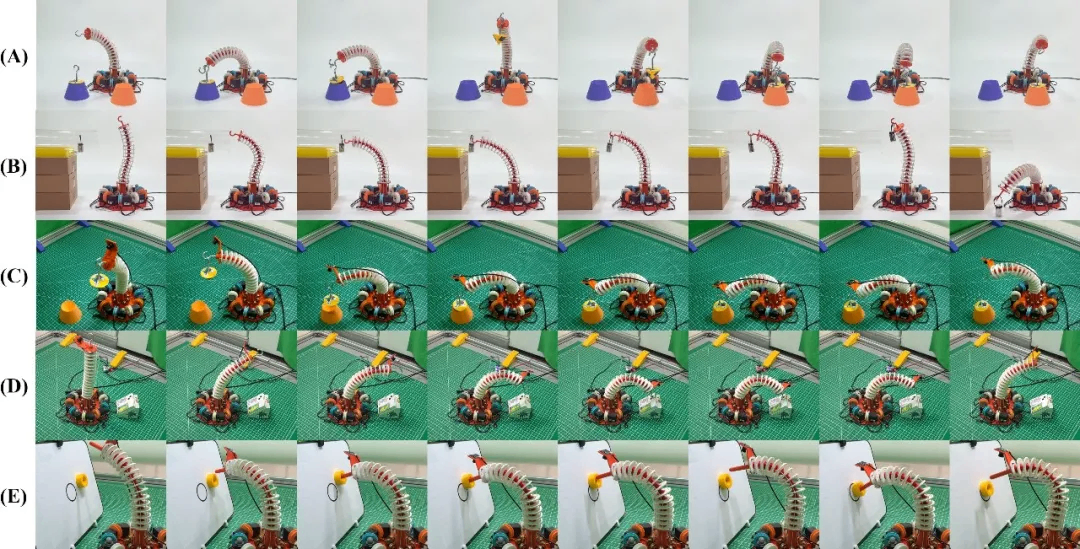
Рисунок 5. Ловкость телеуправления: (A) зацепление и перемещение груза; (B) извлечение объекта из трубы. Автономное манипулирование: (C) размещение объекта; (D) переключение тумблера через контакт; и (E) незахватывающее толкание объекта к целевому месту.
Часто задаваемые вопросы
Q1: Как можно измерить трехмерное положение и траекторию движения конечного звена континуального робота?
A1: Можно использовать оптическую систему захвата движения. В исследовании континуального робота CoLI система захвата движения NOKOV (пять камер Mars 1.3H) отслеживала три отражающих маркера на каждой базе и один на каждом конечном звене для измерения положения конечного звена ведущего и ведомого роботов относительно их баз. Также записывались их траектории движения, которые использовались для оценки ошибки позиционного отслеживания телеуправления и динамического отклика.
Q2: Какова ошибка позиционного отслеживания при изоморфном телеуправлении континуального робота?
A2: В статье сообщается о средней ошибке позиционного отслеживания 8,2 мм для 127 конфигураций, что составляет около 3,3% от длины манипулятора 243 мм. В эксперименте оператор вручную изгибал ведущего робота, чтобы приводить в движение ведомого. Когда оба робота достигали целевой конфигурации и оставались неподвижными, система захвата движения NOKOV одновременно записывала положение каждого конечного звена относительно его базы, и ошибка вычислялась по этим положениям.
Q3: Как проверяется динамический отклик телеуправления континуального робота?
A3: В исследовании записывались траектории ведущего и ведомого роботов для оценки задержки времени установления ведомого робота. С использованием той же системы захвата движения NOKOV средняя задержка времени установления по 12 траекториям составила 158 мс, что соответствует требованиям для сбора высокоточных демонстраций.
Q4: Как платформа CoLI достигает автономного манипулирования?
A4: CoLI использует демонстрации на уровне приводов, собранные посредством изоморфного телеуправления, и интегрируется с фреймворком LeRobot для обучения политик ACT (Action Chunking with Transformers). В статье сообщаются результаты 12/12, 10/12 и 10/12 для размещения объектов, переключения тумблера и планарного толкания. Система захвата движения NOKOV использовалась для проверки точности позиционного отслеживания и динамического отклика телеуправления.
Информация о статье
Название статьи | CoLI: воспроизводимая платформа для обучения континуальных роботов посредством монолитной 3D-печати и изоморфного телеуправления |
Авторы | Цзиюань Тан, Чэньси Сяо |
Аффилиация | Школа информационных наук и технологий, Университет Шанхайтех |
Конференция | IROS 2026 |
Страница проекта | |
Репозиторий GitHub | |
arXiv | |
DOI |
Ответственный автор
Чэньси Сяо — доцент, научный сотрудник и научный руководитель PhD в Школе информационных наук и технологий Университета Шанхайтех, а также руководитель Лаборатории взаимодействия и манипулирования роботами (RIM Lab). Сфера интересов включает робототехнику, воплощенный интеллект, телеуправление, тактильное взаимодействие и обучение с подкреплением.
Связанное исследование: IEEE RAL | Континуальный лазающий робот с выдвижной пружинной основой для инспекции ядерных объектов


 Room820, China Minmetals Tower, район Чаоян, Пекин
 info@nokov.cn
 + 86-10-64922321