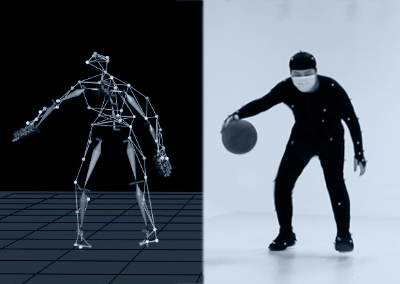
По состоянию на сентябрь 2026 года свыше 1015 опубликованных научных статей использовали системы захвата движений NOKOV, включая 617 статей, проиндексированных в базах SCI или EI.
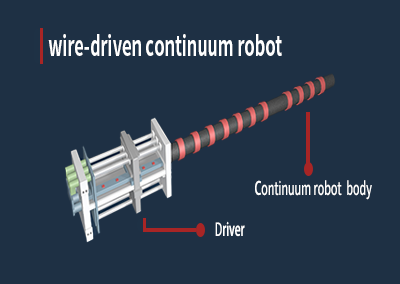
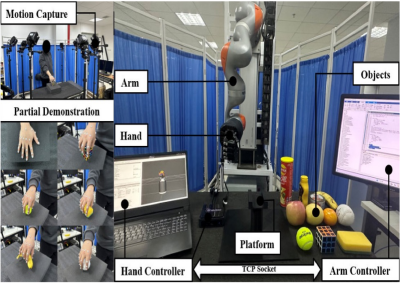
Большинство этих исследований относятся к сфере робототехники и инженерии, охватывая воплощенный искусственный интеллект, человекоподобных роботов, телеуправление, мягкие роботы, медицинскую робототехнику, подводные аппараты, планирование траекторий и маршрутов, автономное вождение и интеллектуальные транспортные системы. Сборник также включает работы по наукам о жизни, виртуальной реальности, а также медиа и развлечениям.
Выбор исследовательского оборудования определяется конкретными требованиями эксперимента. Параметры вроде точности, частоты дискретизации и рабочей зоны характеризуют технические возможности системы захвата движений, тогда как опубликованные статьи дают иные сведения: для каких исследовательских проблем и экспериментальных сценариев уже применялась данная система. В публикациях также отражено, что именно измерялось, какие данные собирались и какой вклад вносила технология захвата движений в каждый эксперимент.
Агрегируя эти опубликованные исследования, мы стремимся предоставить ученым прикладные справочные материалы максимально конкретного, полного и практико-ориентированного характера, связывая технические спецификации с реальным научным применением и добавляя дополнительные аргументы для оценки систем захвата движений.
Именно поэтому компания NOKOV постоянно поддерживает и актуализирует данную коллекцию научных публикаций.
Более тысячи статей подтверждают реальное применение в науке
Среди 1015 собранных на данный момент работ 617 проиндексированы в SCI или EI.
В подборку входят следующие издания:
Science Robotics: 3 статьи
Журналы издательства Nature: 4 статьи
Международный журнал по робототехнике (IJRR): 3 статьи
Труды IEEE по робототехнике (IEEE T-RO): 10 статей
Робототехника: Наука и Системы (RSS): 2 статьи
Международная конференция IEEE по робототехнике и автоматизации (ICRA): 26 статей
Международная конференция IEEE/RSJ по интеллектуальным роботам и системам (IROS): 50 статей
Эти статьи подготовлены разными исследовательскими коллективами и охватывают обширный спектр тем, направлений и экспериментальных задач. Вместе они демонстрируют применение систем захвата движений NOKOV в самых разных научных условиях.
Помимо статистики публикаций, каждое отдельное исследование содержит более детальные сведения о необходимых измерениях, собираемых данных о движении и их использовании для анализа, управления или верификации.
Ряд показательных работ наглядно иллюстрирует использование технологии NOKOV в различных экспериментальных задачах.
В 2026 году команда профессора Минго Чжао из Университета Цинхуа опубликовала в журнале Science Robotics работу Обучение зрительно управляемым реактивным навыкам футбола для человекоподобных роботов. Ученые разработали единый контроллер на базе обучения с подкреплением с визуальным управлением, позволяющий роботу непрерывно обнаруживать мяч, приближаться к нему и наносить удары в разных направлениях с помощью бортовой камеры. Система захвата движений NOKOV применялась для получения точных эталонных координат робота и мяча, а также для фиксации данных о движении при ударе, что поддерживало моделирование виртуального восприятия, анализ зрительных ошибок и оценку точности локализации.
В 2026 году команда профессора Фэ Гао из Университета Чжэцзяна опубликовала в Science Robotics статью Точные агрессивные воздушные маневры с сенсомоторными стратегиями управления. В работе продемонстрирован высокоскоростной полет квадрокоптера сквозь узкие наклонные пролеты с использованием бортового зрения и проприоцептивного сенсорного аппарата. При экспериментальной проверке захват движений NOKOV обеспечивал высокодетализированные данные о состоянии летательного аппарата для оценки его положения, генерации виртуальных пролетов в тестах аппаратных средств в контуре, обратной связи по всем состояниям в базовых экспериментах замкнутого управления и записи эталонных траекторий для оценки эффективности.
Просмотреть статью: Точные агрессивные воздушные маневры с сенсомоторными стратегиями управления
В 2024 году команда профессора И Чжоу из Хунаньского университета представила на конференции Robotics: Science and Systems (RSS) работу Событийный визуальный инерциальный скоростомер. Исследователи предложили некартографический метод оценки скорости по визуальным и инерциальным данным на базе событийной камеры и IMU для определения линейной скорости в режиме реального времени при агрессивных маневрах БПЛА. В реальных испытаниях система NOKOV фиксировала положение и ориентацию события в 6 степенях свободы с частотой 200 Гц, выступая эталоном для проверки точности предложенного метода оценки скорости.
Просмотреть статью: Событийный визуальный инерциальный скоростомер
Технология NOKOV активно применяется в робототехнике и инженерных исследованиях
На долю робототехники и инженерии приходится значительная часть работ, включенных в текущий сборник.
Применение захвата движений варьируется в зависимости от специфики робототехнических экспериментов.
В исследованиях БПЛА и мобильных платформ технология часто используется для получения данных о положении, ориентации и траектории для локализации, управления и проверки алгоритмов. Многоагентные испытания могут требовать одновременного отслеживания множества движущихся объектов. Работа с человекоподобными роботами, манипуляторами и системами телеуправления зачастую подразумевает одновременный сбор данных о движении людей, самих роботов, исполнительных механизмов и перемещаемых предметов.
В робототехнике данные захвата движений нередко требуется напрямую передавать в системы управления роботом, разработки алгоритмов, бортовые вычислители, симуляторы и полигоны тестирования. Это делает критически важными трансляцию данных в реальном времени, открытые интерфейсы и глубокую интеграцию программного обеспечения.
Длительное использование в робототехнике сформировало архитектуру NOKOV вокруг практических потребностей развития робототехнических комплексов. Платформа XINGYING предлагает программные интерфейсы, подключение данных и интеграционные решения, позволяющие задействовать потоки захвата движений в управлении роботами, авиационных системах, тестировании алгоритмов, моделировании и пользовательских рабочих процессах.
Программные интерфейсы и интеграции для разработки робототехнических решений
Система захвата движений NOKOV XINGYING предоставляет открытый SDK и поддерживает языки программирования C/C++, Python и C#, а также среды разработки MATLAB и Simulink. Для проектов в области робототехники и БПЛА предусмотрена поддержка ROS/ROS2, PX4 и ArduPilot, протоколов обмена MAVLink, VRPN, ZMQ и OSC, а также симуляторов MuJoCo и Isaac Sim.
ROS/ROS2: Интеграция захвата движений в рабочие процессы робототехники
В робототехнических проектах данные о положении и ориентации твердых тел часто необходимо транслировать в ПО робота в режиме реального времени.
Поддержка NOKOV ROS и ROS2 позволяет интегрировать данные захвата движений в процессы локализации роботов, управления, отладки алгоритмов и обработки информации.
PX4/ArduPilot: Подключение внешних координат к рабочим процессам БПЛА
Беспилотные летательные аппараты занимают одно из ключевых мест среди областей применения систем захвата движений NOKOV.
Платформа XINGYING поддерживает протоколы PX4, ArduPilot и MAVLink, обеспечивая интеграцию внешних данных о положении в системы управления полетом, фильтрацию состояния и экспериментальные стенды.
Открытые SDK и платформы моделирования для кастомной разработки
Для команд, разрабатывающих собственные алгоритмы и экспериментальное ПО, XINGYING предоставляет программные модули на нескольких языках и поддерживает популярные робототехнические симуляторы включая MuJoCo и Isaac Sim.
Данные интерфейсы закрывают типичную потребность, регулярно возникающую в робототехнике: после получения координат поток должен беспрепятственно поступать в системы управления, конвейеры создания алгоритмов, симуляторы и циклы верификации.
Долгосрочное применение подтверждается результатом в виде 1015 публикаций
Тысяча пятнадцать опубликованных работ, использующих технологию NOKOV, подготовлены разными научными коллективами по различным направлениям и задачам. Доминирующую долю в этом списке занимают приложения в робототехнике и инженерии.
Тематика охватывает диапазон от БПЛА и роевой робототехники до человекоподобных, мягких и подводных аппаратов. Роль технологий захвата движения эволюционировала от простого измерения координат и углов до замыкания контуров управления, верификации алгоритмов, цифровых двойников и сбора массивов данных.
Текущие программные возможности NOKOV полностью отражают этот опыт, включая поддержку ROS/ROS2, PX4, ArduPilot, открытых SDK, множества протоколов передачи и популярных симуляторов.
Более тысячи опубликованных работ доказывают многолетнее внедрение NOKOV в науку, а постоянное развитие робототехники подтверждается наличием современных программных интерфейсов, гибкого подключения данных и готовых платформных интеграций.
Помимо робототехники и инженерии, исследования с применением NOKOV также включают науки о жизни, виртуальную реальность и медиаразвлечения.
Изучите публикации с применением технологий NOKOV
Текущая база включает 1015 научных работ, базирующихся на экспериментах с системами захвата движений NOKOV, и будет регулярно пополняться.
Исследователи могут искать материалы по направлению, экспериментальной задаче или области применения, чтобы узнать, как именно технология применялась в конкретных проектах.
Посмотреть и скачать коллекцию научных публикаций
ЧАВО
Сколько опубликованных исследований использовали системы захвата движений NOKOV?
По состоянию на сентябрь 2026 года технологией пользовались авторы в 1015 научных статьях, включая 617 статей в индексе SCI или EI.
В каких областях науки применяют системы захвата движений NOKOV?
Основное собрание работ сосредоточено в робототехнике и инженерии, включая воплощенный ИИ, человекоподобных роботов, телеуправление, мягкие роботы, медицинские аппараты, подводные платформы, кооперативное управление множеством агентов, планирование траекторий, автономный транспорт и умные логистические системы. Сборник также охватывает науки о жизни, виртуальную реальность и медиаиндустрию.
Какие программные интерфейсы предоставляет NOKOV для робототехнических исследований?
Система XINGYING предоставляет открытый SDK, поддерживает языки C/C++, Python, C#, а также MATLAB и Simulink. Дополнительно доступны интеграции с ROS/ROS2, PX4, ArduPilot, протоколы MAVLink, VRPN, ZMQ, OSC и симуляторы MuJoCo и Isaac Sim.
Как помогут опубликованные статьи при выборе системы захвата движений?
Публикации демонстрируют фактическое использование систем в реальных экспериментах, включая тематику, задачу, собранные данные и роль оборудования в эксперименте. Команды могут изучить релевантные работы своей сферы, оценить готовые решения и использовать эту информацию как дополнительный ориентир вместе с техническими спецификациями.


 Room820, China Minmetals Tower, район Чаоян, Пекин
 info@nokov.cn
 + 86-10-64922321