16 апреля ведущий журнал в области робототехники Science Robotics официально опубликовал научную статью под названием «Раскрытие пилотажного потенциала квадрокоптеров: автономная генерация и выполнение фристайл-полета», выполненную командой профессора Гао Фэй с факультета наук об управлении и инженерии Чжэцзянского университета. Первый автор статьи — Ван Миньян.
Предложенная в данной статье полная система позволяет дронам генерировать и выполнять сложные пилотажные маневры в сложных условиях с плотными препятствиями. Эффективность этих пилотажных маневров может соответствовать уровню профессиональных пилотов без ручного управления.
Система захвата движения NOKOV предоставила высокоточные данные о положении и ориентации дронов в реальном времени, что помогло подтвердить летные характеристики дронов при выполнении сложных пилотажных маневров в ограниченных пространствах.
Цитирование
Ван Миньян и др. «Раскрытие пилотажного потенциала квадрокоптеров: автономная генерация и выполнение фристайл-полета». Sci. Robot. 10, eadp9905 (2025). DOI: 10.1126/scirobotics.adp9905
Научный контекст
В 2023 году Сон и др. [1] и Кауфманн и др. [2] описали использование обучения с подкреплением и модельно-предиктивного управления в высокоскоростных гонках дронов, превзойдя чемпионов-пилотов. Однако данный тип гоночных маневров учитывает только результат и не способен реагировать на требуемые произвольные изменения ориентации, которые являются основной сложностью пилотажного полета.
Генерация разнообразных пилотажных маневров на основе намерений человека по-прежнему остается нерешенной основной задачей пилотажного полета. Кроме того, существующие методы испытывают трудности с обходом объектов, поэтому ограничены полетом на открытых пространствах без препятствий. Таким образом, в более сложных сценариях эти традиционные стратегии не могут гарантировать генерацию динамически реализуемых траекторий.
Для решения этих задач команда профессора Гао Фэй провела соответствующие исследования, чтобы позволить дронам автономно генерировать и плавно выполнять сложные и непрерывные пилотажные маневры в сложных условиях.
Ключевые вклады
1. Инструктаж: в данном исследовании предлагается универсальное представление пилотажных траекторий, кратко описывающее полет как последовательность дискретных пилотажных намерений. Эти намерения, включающие изменения топологической структуры и ориентации, могут комбинироваться различными способами для выполнения сложных полетных маневров.
2. Планирование: в статье также спроектирован планировщик траекторий с совместной пространственно-временной оптимизацией для генерации динамически реализуемых, гладких траекторий полета, свободных от столкновений.
3. Управление: устраняются проблемы чувствительности к рысканию в пилотажном полете и устанавливается присущее влияние сингулярностей дифференциальной плоскости на повороты по рысканию при одновременном избегании связанных динамических проблем.
Эксперименты
1. Крупномасштабный пилотажный полет
Исследовательская группа провела эксперименты по пилотажному полету в крупномасштабной неструктурированной среде. Система генерировала траектории полета на основе пилотажных намерений и могла строго ограничивать результирующую тягу и угловую скорость, удерживая их в достаточно больших верхних пределах динамических параметров, что обеспечивало легкое выполнение пилотажных маневров дроном. Это подтвердило способность дрона к автономному пилотажному полету в крупномасштабных неструктурированных средах.
Видео крупномасштабного пилотажного полета в неограниченной среде
2. Последовательные пилотажные маневры в ограниченных пространствах
Эксперименты по последовательным пилотажным маневрам проводились в ограниченном пространстве высотой всего 3,5 метра для проверки способности системы генерировать и выполнять пилотажные траектории полета в узких пространствах, особенно вблизи препятствий. На основе ряда пилотажных намерений, введенных пользователем и включающих общее положение и ориентацию, система использовала пространственно-временную совместную оптимизацию траектории для генерации ловких пилотажных траекторий, обходящих препятствия.
Видео последовательных пилотажных маневров в ограниченных пространствах с данными об ориентации и положении дрона в реальном времени, предоставленными системой захвата движения NOKOV.
Во время экспериментов система захвата движения NOKOV использовалась для получения пилотажных траекторий полета и информации об ориентации дрона, включая маневры, такие как полет задом наперед через круглую дверь и частое прохождение туннелей. Результаты экспериментов показали, что даже когда интервалы между введенными пользователем намерениями были слишком малыми, система по-прежнему могла автоматически корректировать и генерировать динамически реализуемые траектории для успешного выполнения задач пилотажного полета в ограниченных пространствах.
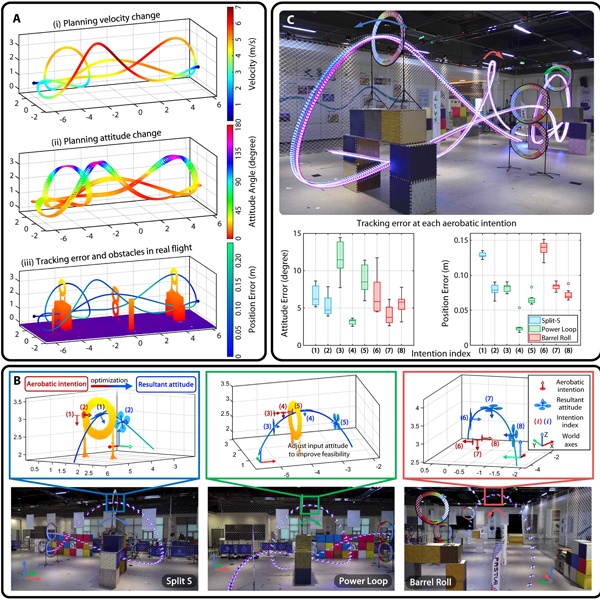
Выполнение пилотажа с обходом препятствий, с данными об ориентации и положении дрона в реальном времени, предоставленными системой захвата движения NOKOV.
3. Сопоставление с человеческими пилотами и превзойдение их
Автономная система, предложенная в данной статье, была сравнена с профессиональным пилотом с пятилетним опытом полетов. Результаты экспериментов показали, что система достигла 100% успешного выполнения как одиночных маневров power loop, так и множественных последовательных задач power loop, превзойдя профессионального пилота. Это подтвердило эффективность и стабильность системы при выполнении сложных пилотажных маневров, особенно с точки зрения успешности и оптимизации траектории при выполнении множества последовательных пилотажных маневров.
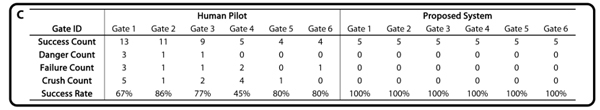
Статистика, описывающая успешность непрерывных power loop
Система захвата движения NOKOV предоставила высокоточные данные о положении и ориентации дронов в реальном времени, что помогло подтвердить летные характеристики дронов при выполнении сложных пилотажных маневров в ограниченных пространствах.
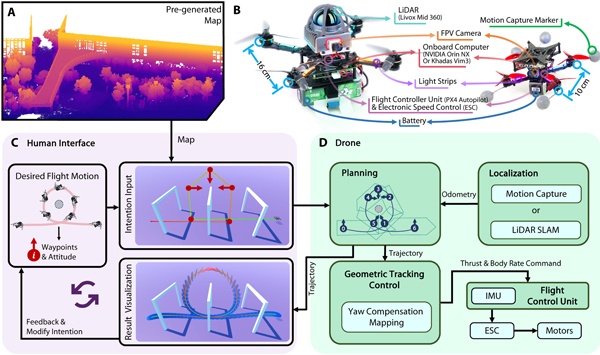
Статистика, описывающая успешность непрерывных power loop
Список литературы
[1] Y. Song, A. Romero, M., V., D. Müller, Koltun, Scaramuzza, «Достижение предела в автономных гонках: оптимальное управление против обучения с подкреплением». Sci. Robot. 8, eadg1462 (2023).
[2] E. Kaufmann, L. Bauersfeld, A. Loquercio, M., V., D. Müller, Koltun, Scaramuzza, «Гонки дронов уровня чемпиона с использованием глубокого обучения с подкреплением». Nature 620, 982–987 (2023).
Авторы
Ван Миньян: аспирант на получение степени Ph.D. факультета наук об управлении и инженерии Чжэцзянского университета и сотрудник Хучжоуского научно-исследовательского института Чжэцзянского университета. Научные интересы: планирование движения; пилотаж дронов
Ван Цяньхао: аспирант на получение степени Ph.D. факультета наук об управлении и инженерии Чжэцзянского университета и сотрудник Хучжоуского научно-исследовательского института Чжэцзянского университета. Научные интересы: автономная навигация дронов
Ван Цзэ: аспирант на получение степени Ph.D. факультета оптико-электронных наук и инженерии Чжэцзянского университета и сотрудник Хучжоуского научно-исследовательского института Чжэцзянского университета. Научные интересы: автономные системы, планирование движения, SLAM
Гао Юмань: аспирант на получение степени Ph.D. факультета наук об управлении и инженерии Чжэцзянского университета и сотрудник Хучжоуского научно-исследовательского института Чжэцзянского университета. Научные интересы: автономная навигация дронов.
Ван Цзинпин: магистрант факультета наук об управлении и инженерии Чжэцзянского университета и сотрудник Хучжоуского научно-исследовательского института Чжэцзянского университета. Научные интересы: встроенные системы, планирование движения.
Цуй Цань: аспирант на получение степени Ph.D. факультета наук об управлении и инженерии Чжэцзянского университета и сотрудник Хучжоуского научно-исследовательского института Чжэцзянского университета. Научные интересы: управление полетом, искусственный интеллект в робототехнике.
Ли Юань: выпускник бакалавриата факультета наук об управлении и инженерии Чжэцзянского университета и сотрудник Хучжоуского научно-исследовательского института Чжэцзянского университета. Научные интересы: кластерное восприятие и планирование, большие языковые модели.
Дин Цимин: аспирант на получение степени Ph.D. факультета наук об управлении и инженерии Чжэцзянского университета и сотрудник Хучжоуского научно-исследовательского института Чжэцзянского университета. Научные интересы: навигация роботов.
Ван Кайвэй: профессор и научный руководитель уровня Ph.D. факультета оптико-электронных наук и инженерии Чжэцзянского университета. Научные интересы: интеллектуальное визуальное формирование изображений и восприятие, точные оптические измерения.
Сюй Чао: заместитель декана, профессор и научный руководитель уровня Ph.D. факультета наук об управлении и инженерии Чжэцзянского университета. Научные интересы: робототехника и воплощенные интеллектуальные системы, оптимальное управление и обучение роботов, динамика и управление машинным обучением.
Гао Фэй (автор-корреспондент): доцент с постоянным назначением и научный руководитель уровня Ph.D. факультета наук об управлении и инженерии Чжэцзянского университета. Научные интересы: воздушные роботы, автономная навигация, планирование движения, восприятие окружающей среды, роевая робототехника.


 Room820, China Minmetals Tower, район Чаоян, Пекин
 info@nokov.cn
 + 86-10-64922321